開発者向けドキュメント
このウェブサイトのドキュメントのほとんどは、アプリケーションのユーザー向けです。
開発者の方は、抽出処理、シェーダー、WebSocket API、カメラ位置の抽出に関する技術情報について、 GitHubのREADME.mdをご覧ください。
他のロボットアームへの対応を追加する
未対応のロボットアームを接続したい開発者の方は、GitHubをご覧ください。
Routine.csにある Submit() 関数から始めるのがよいでしょう。
WebSocket
⚡ Resonite
🔺 Basis
Resonite を使用している場合、ChilloutVR を改造している場合、またはBasisフレームワークでアプリケーションを構築している場合は、 WebSocketを使うのがよいでしょう。
ソフトウェアの Data calibration タブの下部にある Resonite WebSockets セクションで、チェックボックスをオンにしてWebSocketサービスを有効にします。
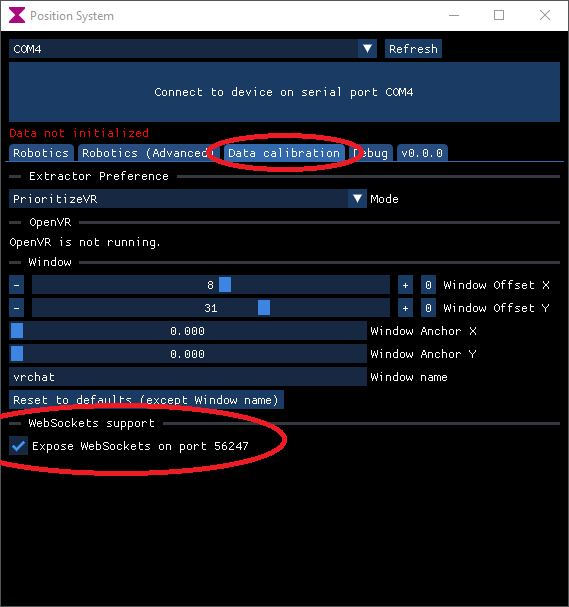
WebSocketのメッセージ仕様はこちらで確認できます:
WebSocket サポートが有効な場合、ポート 56247 で、URL
ws://localhost:56247/wsにWebSocketを公開します。解釈済みの位置と法線を表す、次の文字列を送信してください:
- PositionX、PositionY、PositionZ はローカル空間での位置で、(0, 0, 0) が最下部の中心、(0, 1, 0) が最上部の中心です。
- NormalX、NormalY、NormalZ は方向で、長さ1のベクトルで表します。長さを1にしなくても、こちらで正規化するので問題ありません。
ついでに、ひねりの定義に役立つ接線を送信することもできますが、これは任意です:
- TangentX、TangentY、TangentZ は接線(方向に垂直なベクトル)で、長さ1のベクトルで表します。長さを1にしなくても、こちらで正規化するので問題ありません。