开发者文档
本网站的大部分文档面向的是应用程序的用户。
如果你是开发者,应查阅 GitHub 上的 README.md, 以获取有关提取过程、着色器、WebSocket API 以及摄像机位置提取的技术信息。
为其他机械臂添加支持
你是想连接一款尚未支持的机械臂的开发者吗?请查看 GitHub。
Routine.cs中的 Submit() 函数可能是一个不错的切入点。
WebSocket
⚡ Resonite
🔺 Basis
如果你在使用 Resonite,或者在修改 ChilloutVR,又或者在开发基于 Basis 框架的应用程序, 你可能应该使用 WebSocket。
在软件的 Data calibration 标签页底部的 Resonite WebSockets 部分,勾选复选框以启用 WebSocket 服务。
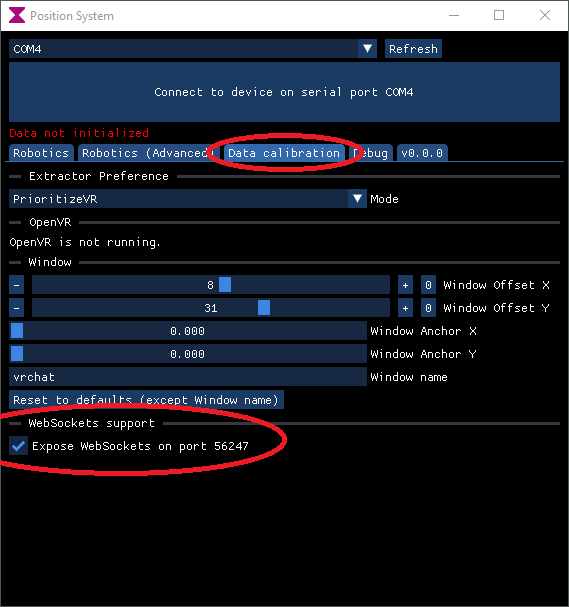
你可以在这里找到 WebSocket 消息规范:
如果启用了 WebSocket 支持,我们会在端口 56247 上开放一个 WebSocket,地址为
ws://localhost:56247/ws向其发送以下字符串,表示已解析的位置和法线:
- PositionX、PositionY、PositionZ 是本地空间中的位置,其中 (0, 0, 0) 是最底部的中心,(0, 1, 0) 是最顶部的中心。
- NormalX、NormalY、NormalZ 是方向,用长度为 1 的向量表示。即使你没有将其长度设为 1 也没关系,我们无论如何都会对其进行归一化。
顺便一提,你还可以提交切线,它可用于定义扭转,但这是可选的:
- TangentX、TangentY、TangentZ 是切线(一个与方向垂直的向量),用长度为 1 的向量表示。即使你没有将其长度设为 1 也没关系,我们无论如何都会对其进行归一化。