開發者文件
本網站的大部分文件是寫給應用程式使用者的。
如果你是開發者,應查閱 GitHub 上的 README.md, 以取得有關擷取過程、著色器、WebSocket API 以及攝影機位置擷取的技術資訊。
為其他機械手臂新增支援
你是想連接一款尚未支援的機械手臂的開發者嗎?請查看 GitHub。
Routine.cs中的 Submit() 函式可能是一個不錯的切入點。
WebSocket
⚡ Resonite
🔺 Basis
如果你在使用 Resonite,或者在修改 ChilloutVR,又或者在開發以 Basis 框架建置的應用程式, 你可能應該使用 WebSocket。
在軟體的 資料校準 分頁底部的 Resonite WebSockets 區段,勾選核取方塊以啟用 WebSocket 服務。
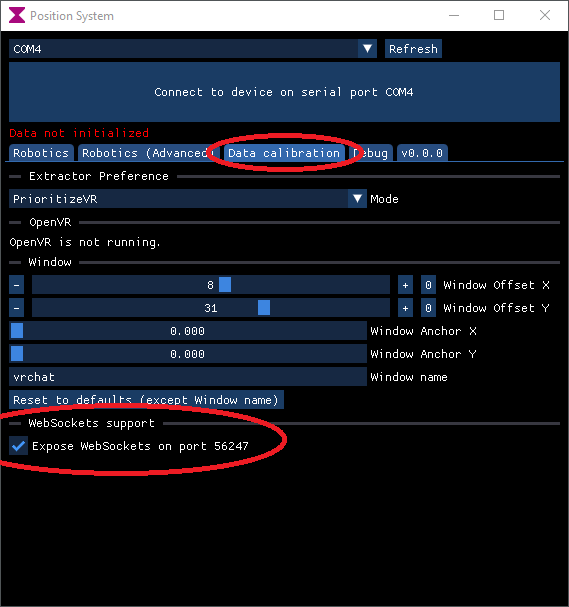
你可以在這裡找到 WebSocket 訊息規格:
如果啟用了 WebSocket 支援,我們會在連接埠 56247 上開放一個 WebSocket,網址為
ws://localhost:56247/ws向其傳送以下字串,表示已解析的位置和法線:
- PositionX、PositionY、PositionZ 是本地空間中的位置,其中 (0, 0, 0) 是最底部的中心,(0, 1, 0) 是最頂部的中心。
- NormalX、NormalY、NormalZ 是方向,以長度為 1 的向量表示。即使你沒有將其長度設為 1 也沒關係,我們無論如何都會將其正規化。
順帶一提,你也可以提交切線,它可用於定義扭轉,但這是選用的:
- TangentX、TangentY、TangentZ 是切線(一個與方向垂直的向量),以長度為 1 的向量表示。即使你沒有將其長度設為 1 也沒關係,我們無論如何都會將其正規化。