機器人學設定
機器人學 分頁中的設定可讓你自訂機械手臂在使用過程中的行為。
視你正在進行的操作而定,你可能需要即時調整這些設定。
虛擬比例
虛擬比例用於變更在虛擬空間中需要多少移動量,才能在物理空間中產生相同的移動量,預設值為 1。
如果你使用預製物件,縮放值 1 相當於從底面起算的垂直桿高度。
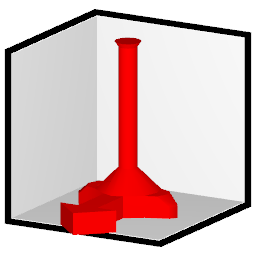

值為 0.5 時,你需要在虛擬空間中移動一半的高度,才能在物理空間中移動全部高度:

值為 2 時,你需要在虛擬空間中移動兩倍的高度,才能在物理空間中移動全部高度:


降低此值後,機械手臂在物理空間中走完全部高度時,你在虛擬空間中所需付出的身體動作會更少。
硬限制
硬限制會縮小機械手臂被允許移動的最大和最小高度。
變更此值時,虛擬比例和偏移會在內部進行補償,使得在硬限制之間的範圍內移動時,仍然需要在虛擬空間中走完 全部行程。可以透過 補償虛擬比例 核取方塊停用此功能。

如果你覺得機械手臂移動得太高,建議降低最大高度。 另一種做法是將機械手臂的固定點在物理上移低,然後提高最小高度。
如果你的機械手臂太早觸底,你可以在物理上調整機械手臂的固定點使其更高,或者提高最小高度。
偏移
偏移可讓你在套用位置後調整機械手臂的俯仰角。
這不會改變移動的方向。虛擬空間中的移動在物理空間中仍會是相同的方向。
安全設定
變更這些設定可能會導致機械手臂出現不尋常的動作。請謹慎使用。
限制底部的橫向移動
此安全設定是為能夠橫向移動的機械手臂所設計。
限制底部的橫向移動 設定會執行以下操作。
- 將機械手臂的橫向移動限制在一個圓內。
- 當機械手臂處於機器所能達到的最高高度時,該圓的半徑為 100%。
- 當機械手臂處於機器所能達到的最低高度時,該圓的半徑為 40%。
這會將機械手臂的移動限制在一個尖端朝下的截錐體形狀內。
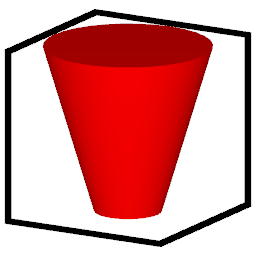
此設定預設為開啟。如果取消勾選此設定,機械手臂將能夠在整個範圍內移動。
降低硬限制時,這個錐體的形狀不會被壓扁,因此即使限制較低也依然安全。


Twist
如果你的裝置支援扭轉軸:很遺憾,類 DPS 燈光只支援位置和方向資訊; 它們沒有沿方向軸的旋轉資訊。
這表示我們無法實現真正的「扭轉」。不過,你可以啟用模擬扭轉設定, 利用其他可用的資訊來驅動扭轉馬達:
- Simulated twist from Roll 會根據方向向側面傾斜的程度來加入扭轉。
- Simulated twist from Lateral 會根據位置橫向偏離中心的程度來加入扭轉。
滑桿用於控制這些因素對扭轉的影響程度。你可以設定負數,使其往相反方向扭轉。
你可以同時組合使用來自 Roll 和 Lateral 的模擬扭轉。
旋轉機器
此設定位於 機器人學(進階) 分頁中,因為它是影響最大的設定之一; 虛擬空間和物理空間的方向將不再一致。
如果你覺得機器的行為有些奇怪,請按 重設 按鈕。這會將旋轉恢復為 0。
使用 旋轉機器 設定時,虛擬空間中朝某一方向的移動,會在物理空間中變為另一個方向的移動。
- 這可以將虛擬空間中的水平運動轉換為物理空間中的垂直運動。
- 另外,如果你使用的是水平放置的機械手臂,使用此設定可以校正空間,使虛擬空間與物理空間一致。
值為 90 時,機器會俯仰 90 度。
- 如果你的機械手臂是垂直放置的,那麼在虛擬空間中朝向你的運動,在物理空間中會變為向下的運動(空間中的方向不再一致)。
- 如果你的機械手臂是水平放置的,那麼在虛擬空間中朝向你的運動,在物理空間中也會是朝向你的運動(空間中的方向一致)。


